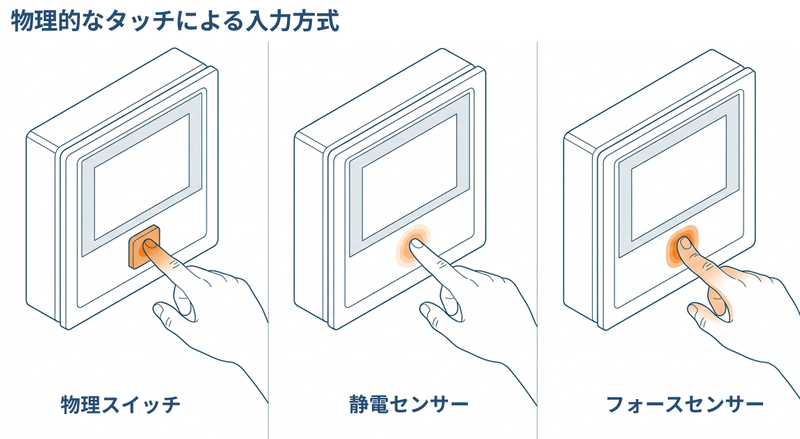
操作部がフラットな入力デバイス。
フラットにすれば、筐体と一体感のある外観をつくりやすく、清掃性や防水性も高められます。
ただし、軽く触れただけで反応する入力方式では、
利用者が意図しないまま機能を作動させる可能性があります。
それならば、明確なクリック感がある物理スイッチを採用すればよいのでしょうか。
入力方式の選定では、誤操作の防止だけでなく、ブラインド操作の有無、手袋の使用、
水滴やほこり、振動、強押しなど、実際の使用条件が判断を左右します。
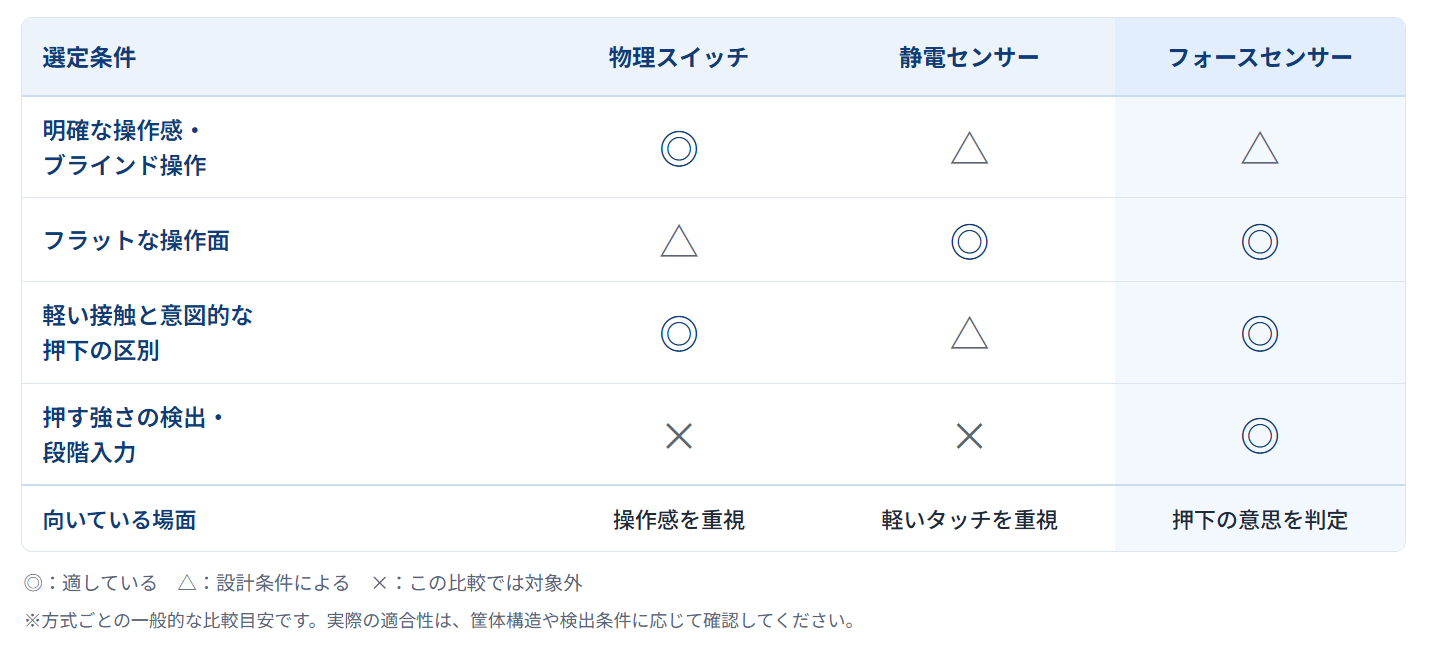
本記事では、物理スイッチ、静電センサー、フォースセンサーを比較し、それぞれが活きる場面を整理します。
物理スイッチに戻せば解決するのか
手元を見ずに操作する場面では、指先から得られる情報が手掛かりになります。
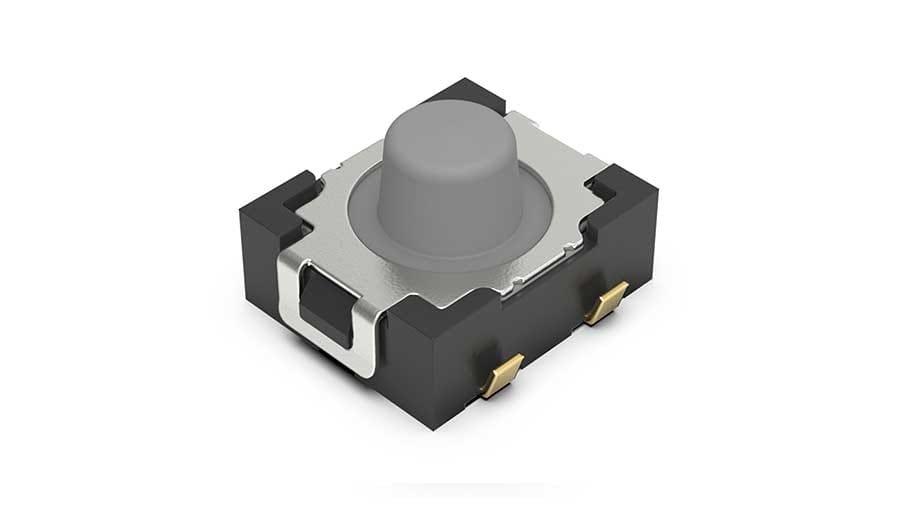
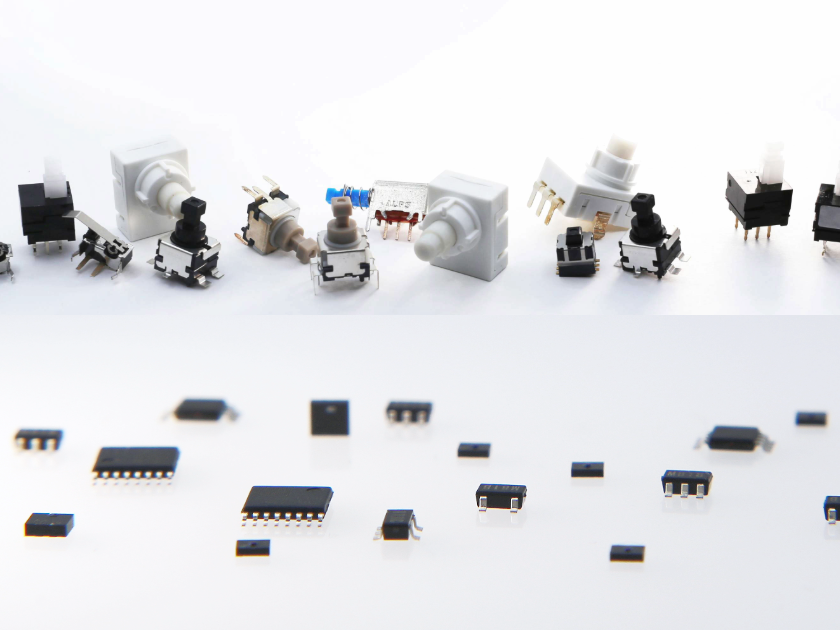
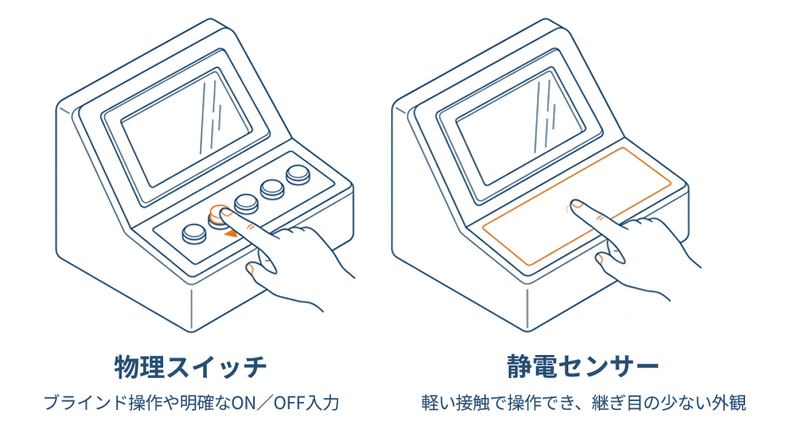
ボタンの位置を形状で確かめ、クリック感によって押したことを認識できる物理スイッチは、
ブラインド操作や明確なON/OFF入力に向いています。
ところが、操作面の凹凸をなくし、筐体と連続した面をつくりたい場合には、
ボタンのストロークや可動部が構造上の制約になり得ます。
フラットな操作面に使用したい場合は、静電センサーが選択肢に入ります。
指などが近づいたときの静電容量の変化を捉えるため、
軽い接触で操作でき、継ぎ目の少ない外観も構成しやすい方式です。
ここで残るのが、利用者に操作する意思があったかという問題です。
接触を捉えるだけでは、手や物が軽く触れた状態と、明確な意思を持って押した状態を区別できません。
手袋や水滴の影響も、筐体構造や感度設定によって変わります。
次ページは「接触ではなく押下の意思を判定したいとき、その採用基準とは...」
「触れた」と「押した」をどう区別するか
接触ではなく押下の意思を判定したいとき、フォースセンサーが検討対象になります。
作面に一定以上の力が加わったときだけ入力を確定すれば、
軽く触れた状態との違いを判定しやすくなります。
押す強さを連続的に取得できるため、弱く押したときは項目を選び、
強く押したときに決定するなど、段階的な入力にも展開できます。
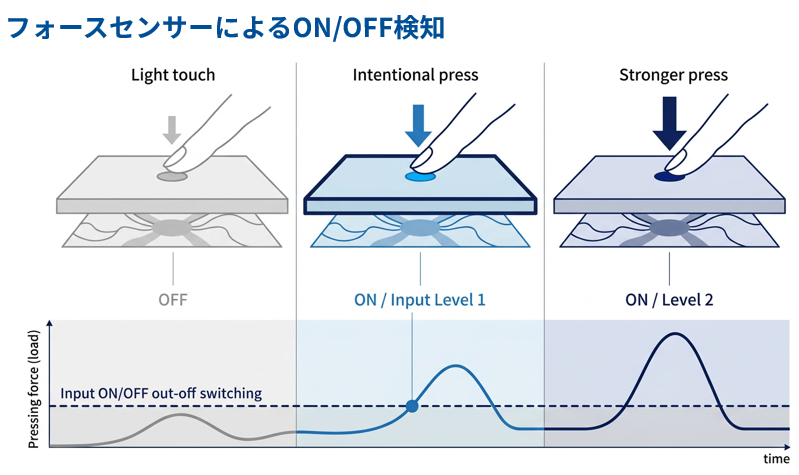 ただし、押下力を検知するだけで誤操作がなくなるわけではありません。
判定荷重が低すぎれば意図しない外力を拾い、高すぎれば操作しにくくなります。
通常の操作力や手袋使用時の荷重、振動による外力を踏まえ、しきい値を調整します。
操作後のフィードバックも考えどころです。
フォースセンサー自体は、物理スイッチのようなクリック感を生みません。
操作音や画面表示、振動などを組み合わせることで、入力を受け付けたことを利用者へ伝えられます。
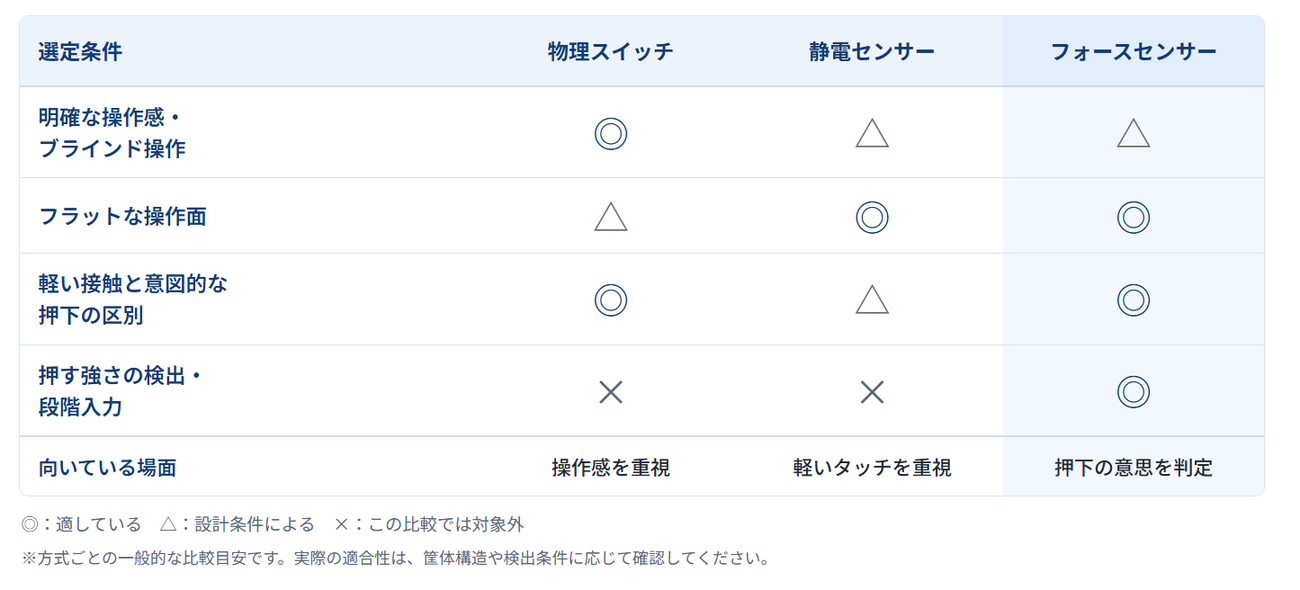 ※クリックで画像拡大ができます。
高感度なだけでは実機に組み込みにくい
フォース方式が設計条件に合っていても、実機への採用には次の論点が残ります。
操作部に加わるのは、想定した範囲の荷重だけではありません。
必要以上に強く押されたり、周囲の物がぶつかったりすることもあります。
車載機器では、走行時の振動や衝撃、長期間にわたる繰り返し操作も避けられません。
微小な力を検知できても、過荷重で破損するおそれがあれば、
量産機器には組み込みにくくなります。
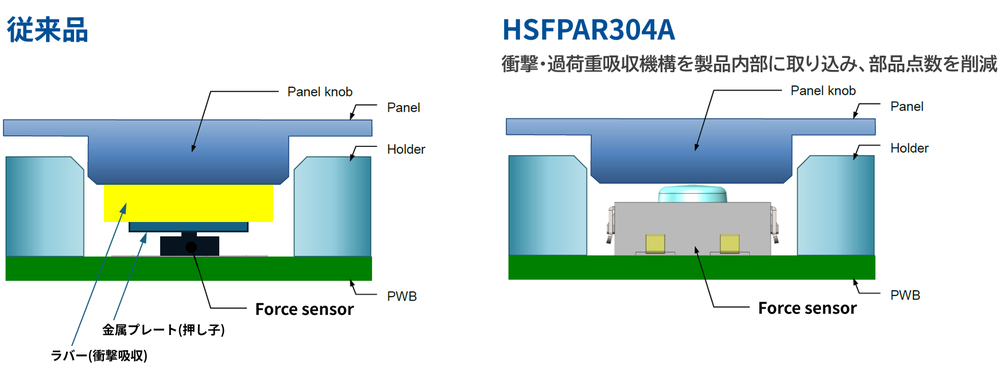
ラバーやストッパーをセット側へ追加すれば保護できますが、
部品点数が増え、荷重の伝わり方を含めた調整も複雑になります。
微小な押下を捉えながら、想定外の強押しにも耐えられるか。
さらに、保護構造を増やさずに入力部を構成できるか。
感度に加えて、堅牢性と実装性まで見通すことが必要になります。
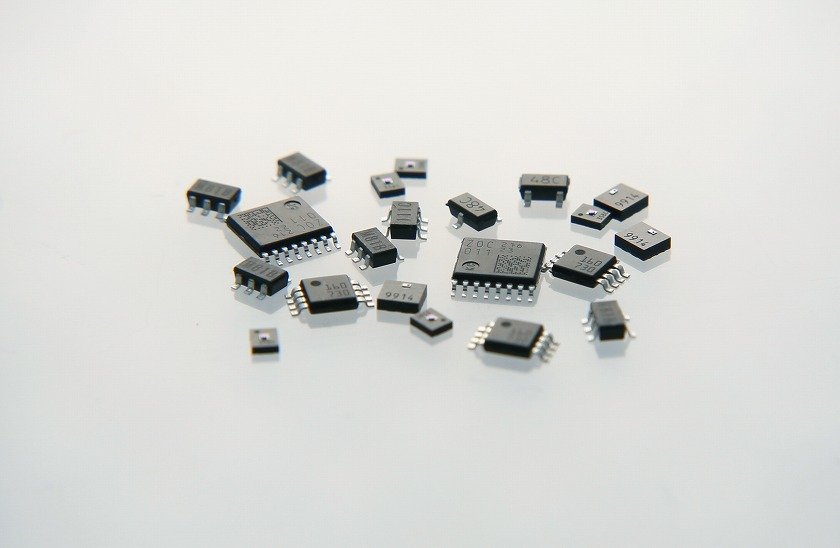
高感度と高堅牢性を両立するHSFPAR304A
アルプスアルパインのHSFPAR304Aは、微小な力の変化を捉える高感度と、
車載用途を想定した高堅牢性を組み合わせたフォースセンサーです。
1g単位の相対変化を検知でき、測定範囲は0~20N。
破壊荷重は200Nで、100万回以上の寿命を備えています。
通常の操作では押下力の細かな違いを捉えながら、
強押しや繰り返し操作が想定される入力部にも対応します。
微小な変化を安定して読み取る場合は、信号増幅や平均化などの処理を組み合わせます。
衝撃や過荷重への対策を製品内部に取り込んでいる点も特長です。
保護構造をすべてセット側で用意する構成と比べ、部品点数を抑え、入力部をシンプルにまとめやすくなります。
 フラットな操作面で、軽い接触と意図的な押下を区別したい。
微小な力は捉えたいものの、強押しや振動にも備えたい。
しかも、センサーを守るために構造を複雑にしたくない。
こうした条件が重なる入力部では、HSFPAR304Aが採用対象になります。
入力方式を決める出発点は、センサーの性能表ではありません。
誰が、どのような環境で、どう操作するのか。
その条件から誤操作が起こり得る場面を想定し、
求める操作感や入力判定を整理することで、自社に合う方式が見えてきます。